概率期望DP
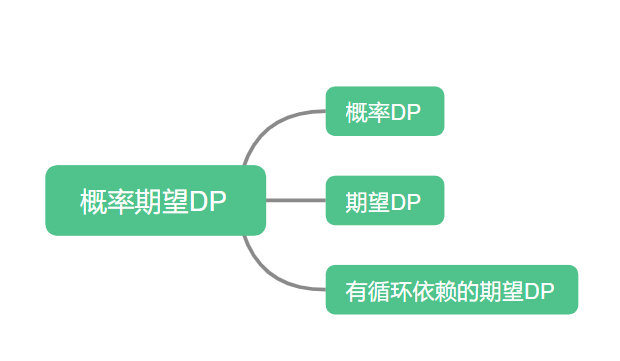
1、概率DP
由于概率的计算具有线性性质,因此建立递推关系,利用动态规划的方法进行快速计算,这就是概率DP。
动态规划问题中状态设计和状态转移方程是关键。常见的状态会与当前位置、剩余步数、累积结果等相关,一般我们将问题作为状态,认为 $dp[i]=$ 到达状态 $i$ 的概率,即可通过递推得到转移方程。
概率DP相对简单,通常会从已知的初始状态出发, 最初的起点概率设定为 $1$,求目标状态的概率,因此状态转移方程通常是如下形式。
当前存在一个从 $x$ 点到 $y$ 点的转移,则 $f[y] += f[x] * P(x \to y)$。
2、期望DP
大部分的情况下,我们在做求期望的DP时候会采取一个截然相反的状态转移过程,采用倒推的思路来求解问题。
期望 DP 要倒推的原因通常是:初态(起点)唯一,目标状态(终点)不唯一。
期望的定义是所有可能的结果的加权求和,因此如果正向进行期望的转移,结果的计算较为复杂,而由于起点是唯一的
大部分的情况下,我们在做求期望的DP时候会采取一个截然相反的状态转移过程,采用倒推的思路来求解问题。
期望 DP 要倒推的原因通常是:初态(起点)唯一,目标状态(终点)不唯一。
期望的定义是所有可能的结果的加权求和,因此如果正向进行期望的转移,结果的计算较为复杂,而由于起点是唯一的,概率必定为 $1$,一定可以得到答案。
期望 DP 在转移的实现方式上和普通的 DP 无异,但是状态转移方程需要结合概率期望的数学公式来完成。
期望DP常见的有两种承载形式:
线性期望DP
此情况下,状态 $1$ 到状态 $n$ 线性排布,直接从后往前倒推进行转移即可。
$DAG$ 上期望DP
有向无环图的结构存在拓扑序,可以在有向无环图上通过倒退进行期望DP的求解。由于是一个非线性结构,我们倒退时候需要保证遵循图形的拓扑序。 因此可以对图形先进行拓扑排序,而后逆序遍历拓扑序的结果从而实现 $DAG$ 上的倒推。
如果题目中的有向无环图是一颗树的话,那么直接对树进行递归遍历实现期望的倒推求解即可。
3、循环依赖期望DP
以上两种DP的前提都是概率和期望的计算不存在循环依赖,也就是说概率和期望的状态转移方程是单向的,但是期望DP中存在这样一个特殊的类别,期望的传导计算形成了一个环,此时期望DP存在有循环依赖,需要特殊的方式来处理:
例如一个机器人从 $1$ 号点出发,既可以向左移动,又可以向右移动,那么存在 $f[i] \to f[i + 1]$的转移,也存在 $f[i + 1] \to f[i]$ 的转移,机器人可能会在两个点之间进行反复的移动,此时期望的计算因为后效性受到阻碍。
对于有循环依赖的DP,通常有以下 $3$ 种解决途径:
模拟仿真(求近似解)
对于数据范围相对小的习题,或者目标是其中部分的测试点,可以考虑通过进行多轮 DP 转移,令答案不断地逼近正确答案,每一个点的期望会在不断的 DP 转移中不断地向正解收敛,此法可以用于获取暴力分。
数学公式化简
结合题目给出的限制,将原有的转移方程化简成一个不存在循环依赖的式子,而后进行期望DP的转移完成题目的求解
例题:Alice's Adventures in the Rabbit Hol
通过公式化简之后可以通过朴素的树形dp来完成期望的求解
解方程组求解
对于每一个点的期望,我们可以将其看作是未知数,将其带入推导出的状态转移方程。对于循环依赖的传导环的每一点都能得到一个方程,联立之后得到一个方程组,解方程组之后可以得到每一个期望的值。
解方程组的常用解法为高斯消元,当题目未知数数量较小的情况下也可以手动消元求解。
例题:Broken robot
对于同一行之间的不同位置,由于机器人可以左右移动产生了循环依赖,因此可以将同一行每个位置的期望设为未知数建立方程组,使用高斯消元求解。
【前置知识点】
1、概率期望
【思维导图】
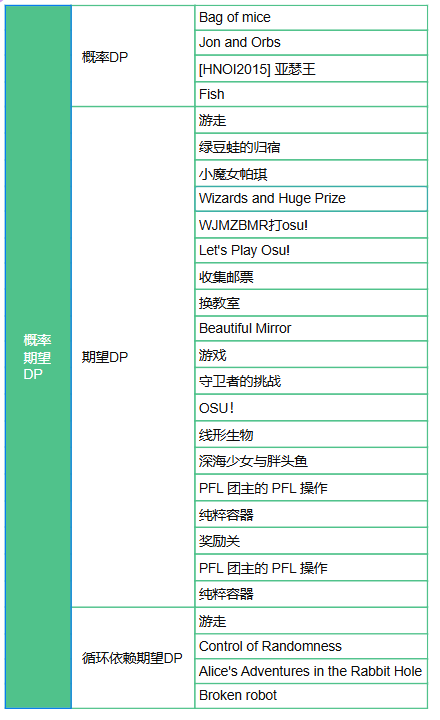
【题目知识点分类】
01
游走
普及+/提高
--
练习
02
绿豆蛙的归宿
普及+/提高
--
练习
03
Bag of mice
普及+/提高
--
练习
04
小魔女帕琪
普及+/提高
--
练习
05
Wizards and Huge Prize
提高+/省选-
--
练习
06
WJMZBMR打osu! / Easy
普及+/提高
--
练习
07
Let's Play Osu!
提高+/省选-
--
练习
08
收集邮票
提高+/省选-
--
练习
09
「NOIP2016」换教室
提高+/省选-
--
练习
10
Jon and Orbs
提高+/省选-
--
练习
11
Beautiful Mirrors
提高+/省选-
--
练习
12
[JXOI2018] 游戏
提高+/省选-
--
练习
13
守卫者的挑战
普及+/提高
--
练习
14
「HNOI2015」亚瑟王
省选/NOI-
--
练习
15
OSU!
提高+/省选-
--
练习
16
[Cnoi2020] 线形生物
提高+/省选-
--
练习
17
深海少女与胖头鱼
普及+/提高
--
练习
18
Fish
提高+/省选-
--
练习
19
PFL 团主的 PFL 操作
提高+/省选-
--
练习
20
纯粹容器
提高+/省选-
--
练习
21
「HNOI2013」游走
省选/NOI-
--
练习
22
[SCOI2008] 奖励关
提高+/省选-
--
练习
23
Control of Randomness
提高+/省选-
--
练习
24
Alice's Adventures in the Rabbit Hole
提高+/省选-
--
练习
25
Broken robot
省选/NOI-
--
练习