1.
下列哪个用到凸轮结构?
下列哪个用到凸轮结构?
机器人能力评价不包括?
下列选项中,使用了凸轮的是( )
步行机器人的行走机构多为?
中国家用电压是多少伏
CPU 是 Central Processing Unit的缩写形式,他代表了机器人哪个部件( )
1966年谢克机器人诞生,关于谢克机器人说法正确的是?
机器人主要由()组成
1966年谢克机器人诞生,关于谢克机器人下面说法正确的是?
下面对于偏心轮描述正确的是
机器人语言是由( )表示的“0”和“1”组成的字串机器码。
下面哪个是凸轮结构
机器人三定律由谁提出?
关于机器人“恐怖谷理论”,下面说法正确的是?
随着电子技术的发展,想实现机器人精密控制,对电机的要求是:
关于机器人,更重要的是?
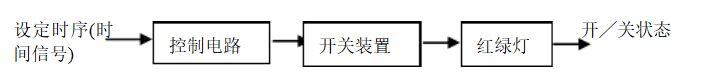
下图属于()控制系统。
下列描述正确的是
我们使用的充电电池中,2000mA 表示( )。
机器人手臂或手部安装点所能达到的所有空间区域称为?
偏心轮在生活中应用有
根据史料记载,三国时期诸葛亮发明了一种用来运送军用物资的机器人,名为
当需要同时满足两个条件时,选择以下哪种逻辑关系()
凸轮转速的高低,决定了()运动的快慢
以下选项中运用了连杆结构的是
下列那种机器人不是军用机器人。( )
世界上第一台工业机器人诞生于:
对于汽车的曲柄连杆机构描述正确的是
目前正在研究的“智能机器人”属于第几代机器人?
我们在钓鱼的时候,会看到在回收鱼线时,松开手鱼线也不会被拉出,是因为
下列哪些应用到棘轮机构?
下图中,使用了棘轮结构的是
工业机器人具有哪些特点
以下对于家用机器人描述正确的是
棘轮机构的主要用途有?
凸轮一般按外形可为三类,主要有哪些?
以下说法错误的是
机器人传感器应该具有的要求?
下列关于滑杆运动方式的说法正确的是
曲柄连杆机构主要由哪些组成?
棘轮机构按结构形式分类可分为齿式棘轮机构和摩擦式棘轮机构
世界第一台可编程机器人叫“尤尼梅特”
曲柄摇杆机构能使整周回转运动变为往复摆动,但不能把往复摆动变为整周回转运动。
自行车没有曲柄结构。
机器人最常采用的基本传感器有视觉传感器、力觉传感器、触觉传感器、位移传感器、速度传感器、加速度传感器等。
机器人的检测系统是指机器人的外壳。
制作智能机器人一般分为设计搭建,编程,程序输入,调试运行等步骤。
机器人的定义是“一种可编程和多功能的操作机;或是为了执行不同的任务而具有可用电脑改变和可编程动作的专门系统”
机器人是可以自主思考。
凸轮在机构中经常是主动件
确定退出考试模式吗?当前作答进度会暂存在本机会话中,下次可继续。
正在处理答卷,请稍候…