1.
TCP/IP 四层模型,从本机向外部发送网络数据时,数据在本机的传送顺序是?( )
TCP/IP 四层模型,从本机向外部发送网络数据时,数据在本机的传送顺序是?( )
局域网下本机的 IP 地址是 192.168.20.250,网络上另一台设备的 IP 地址是 192.168.20.251,使用 ping 命令在本机上查看两台设备是否网络连通,下列选项中,正确的命令是?( )
关于 MPU6050 姿态传感器,下列描述错误的是?( )
使用 ESP32 for Arduino I2C 类库,下列选项中,当主设备向从设备发送读取数据请求时,对应的成员函数是?( )
ESP32 for Arduino SPI 类库,关于成员函数 transfer()的功能,下列描述正确的是?( )
下列选项中,属于 URL 的是?( )
I2C 串行通信的两根数据线中,用于发送数据信号的是?( )
ESP32 for Arduino 提供的 WiFi 类库的成员函数中,用于设定 ESP32 主控板为
STA 模式的成员函数是?( )
使用 ESP32 for Arduino SPI 类库,下列选项中,用于初始化 SPI 接口的成员函数是?( )
关于 ESP32 for Arduino I2C 类库成员函数 available()的功能,下列描述正确的是?( )
ESP32 for Arduino, ESP32 主控板以 AP 模式创建 Web 服务器,SSID 为“AA”,密码为“BB”,下列选项中,部分初始化程序正确的是?( )
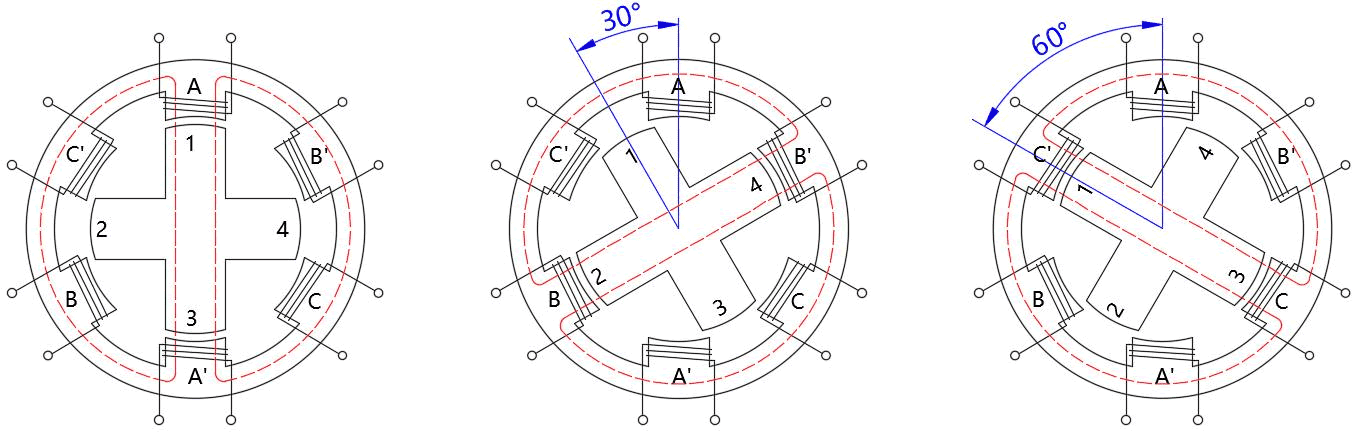
下图是三相反应式步进电机连续节拍工作示意图,图示所对应的工作方式为?( )
HTML 文档由标签和文本内容组成,下列选项中,用于标记网页开始的标签是?( )
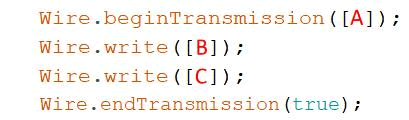
ESP32 主控板向一个 I2C 接口的外设模块写入数据,部分程序如下,程序中 A/B/C 分别是?( )
使用步进电机类库 AccelStepper,通过 ULN2003 控制 24BJY48 步进电机转动,下列所示程序中,用于初始化设置步进电机以恒定转速 400 转动的程序是?( )
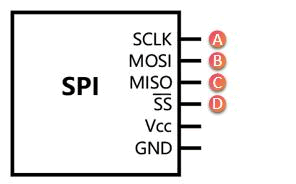
下图所示的 SPI 外设原理图中,时钟数据线对应的是?( )
下列选项中,关于 IPV4 说法错误的是?( )
2024 年初,OpenAI 发布了文生视频人工智能生成模型,该模型的名称是?( )
步进电机类库 AccelStepper 的成员函数中,用于设定步进电机最大允许转速的成员函数是?( )
ESP32 for Arduino,客户端向服务器端发送查询数据 HTTP 请求,所对应的方法是?( )
当在计算机上浏览网页时,下列选项所列协议中,使用到的有?( )
下列选项中,有关 I2C 描述正确的有?( )
下列选项中,用于表示计算机在互联网上的标识符的有?( )
MPU6050 姿态传感器是比较典型的 MEMS 传感器,MEMS 传感器的优点有?( )
PID 控制器是比例-积分-微分控制器的简称,下列选项中,常用的 PID 控制器有?( )
I2C 通信时,可同步发送和接受数据。( )
SPI 通信的时钟模式有四种选择。( )
计算机通过 WiFi 连接到 ESP32 主控板,此时 ESP32 主控板工作于 STA 模式。( )
TCP/IP 协议指的是 TCP 协议和 IP 协议。( )
PID 控制器中的微分控制主要作用是消除振荡。( )
确定退出考试模式吗?当前作答进度会暂存在本机会话中,下次可继续。
正在处理答卷,请稍候…