1.
下列选项中,关于命令pwd描述正确的是?( )
下列选项中,关于命令pwd描述正确的是?( )
要导入模块math中的sqrt函数,下列选项中正确的是?( )
在OpenCV中,Canny边缘检测算法在OpenCV中的实现函数是?( )
使用ros2 pkg create命令建立功能包,对应建立Python语言功能包的参数是?( )
关于NumPy库,以下说法正确的是?( )
Linux终端窗口命令提示符如下,其中计算机的主机名是?( )

ROS2 Python接口库rclpy的下列函数中,具有保持节点运行并响应回调函数功能的是?( )
命令 rm -r directory_name 的作用是?( )
下列选项中,用于运行指定功能包节点程序的命令是?( )
字典msg内容如下,下列选项中,可实现从字典msg中删除键‘name’同时返回其对应的值的是?( )
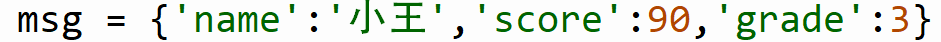
Python程序如下,该段程序执行后,变量b的结果是?( )
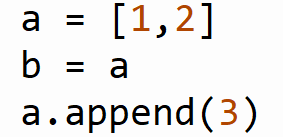
OpenCV默认使用的色彩空间是?( )
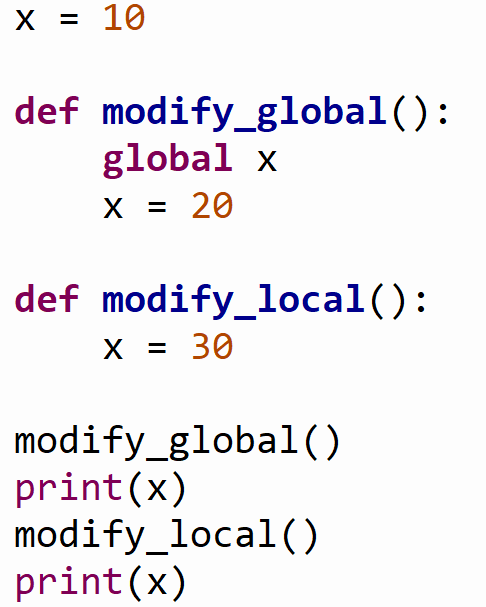
Python程序如下,该段程序执行后,输出的结果是?( )
ROS2话题通信的信息交换模式是?( )
RDK X3Hobot.GPIO的成员函数ChangeDutyCycl(),下列选项中,关于该函数描述正确的是?( )
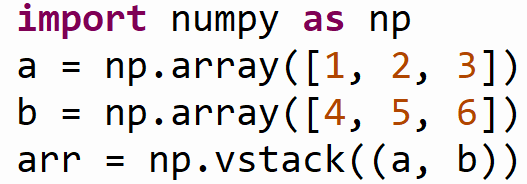
Python程序如下,该段程序执行后,arr.shape的值是?( )
下列选项中,可以生成一个包含10以内所有偶数列表的是?( )
下列选项中,设置RDK X3 引脚编码模式为BCM的是?( )
RDK X3Hobot.GPIO提供PWM输出的通道数量是?( )
在OpenCV中,用于读取图像的函数是?( )
下列选项中,与ROS2服务通信相关的有?( )
下列关于文件写入模式的选项中,描述正确的是?( )
下列选项中,和节点node相关的ros命令有?( )
下列选项中,和网络操作相关的命令有?( )
关于Python的字典,下列选项中描述正确的是?( )
OpenCV中的霍夫变换只能用于检测直线,不能用于检测圆形。( )
对于两个集合a和b,操作a - b 和 b - a 的结果是相同的。( )
在Linux中,文件名严格区分大小写。( )
“一切皆文件”是Linux系统设计的核心思想之一。( )
在ROS中,最小功能单位是节点(node)。( )
确定退出考试模式吗?当前作答进度会暂存在本机会话中,下次可继续。
正在处理答卷,请稍候…