1.
关于步进电机,下列描述错误的是?( )
关于步进电机,下列描述错误的是?( )
IPV4地址长度的位数是?( )
网页浏览Web服务的TCP端口为?( )
http://www.baidu.com/duty/是?( )
可获取本机电脑IP地址的命令为?( )
I2C类库中,成员函数Wire.begin();的功能是?( )
ESP32提供了( )个SPI接口。
SPI串行通信中,时钟引脚为?( )
关于I2C通信,下面说法错误的是?( )
MPU6050姿态传感器获取的原始数据是( )位的有符号整数。
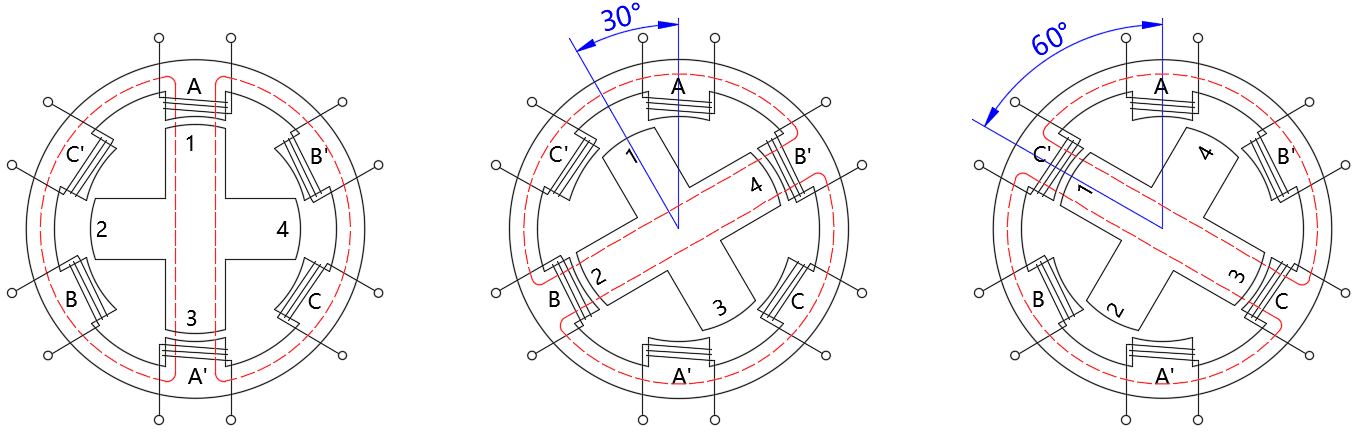
下图是三相反应式步进电机工作示意图,图示所对应的工作方式为?( )
PID控制中P控制是指?( )
PID控制中,能消除稳态误差的是?( )
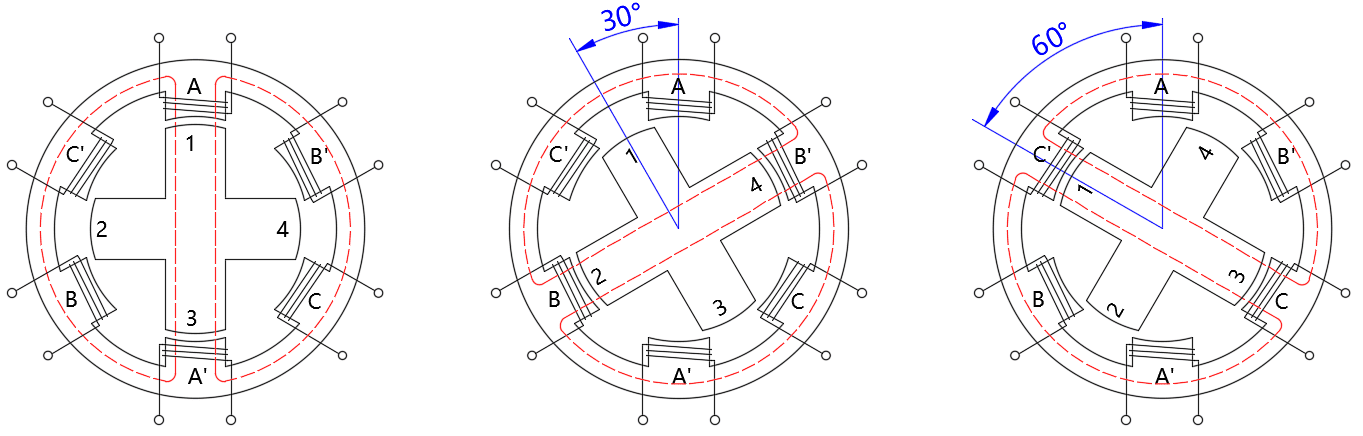
如图,该步进电机示意图中,步距角为?( )
MPU6050姿态传感器获取的原始数据,经过数据融合,获得传感器的姿态角,传感器的姿态角不包含?( )
当前常用的步进电机为?( )
ESP32以AP方式连接到WiFi,AP是指?( )
I2C串行通信,时钟端引脚名称为?( )
网页中,( )用于描述网页中元素的外观及位置。
SPI通信中,主机和从机通信时,片选引脚为?( )
TCP/IP协议包含如下哪些协议?( )
以下属于串行通信的有?( )
SPI串行通信一般由如下数据线组成?( )
ESP32连接到WiFi的方式有?( )
从MPU6050姿态传感器可获取如下原始信息数据?( )
混合式步进电机一般由定子和转子组成。( )
SPI串行通信,每个从设备有一个唯一的地址。( )
TCP/IP协议是一个独立的通信协议。( )
SPI串行通信是一个同步、全双工通信协议。( )
I2C和SPI都是全双工串行通信。( )
确定退出考试模式吗?当前作答进度会暂存在本机会话中,下次可继续。
正在处理答卷,请稍候…