1.
ESP32 for Arduino的I2C类库的下列成员函数中,用于指定从设备地址,并将地址加入到发送数据队列的成员函数是 ?( )
ESP32 for Arduino的I2C类库的下列成员函数中,用于指定从设备地址,并将地址加入到发送数据队列的成员函数是 ?( )
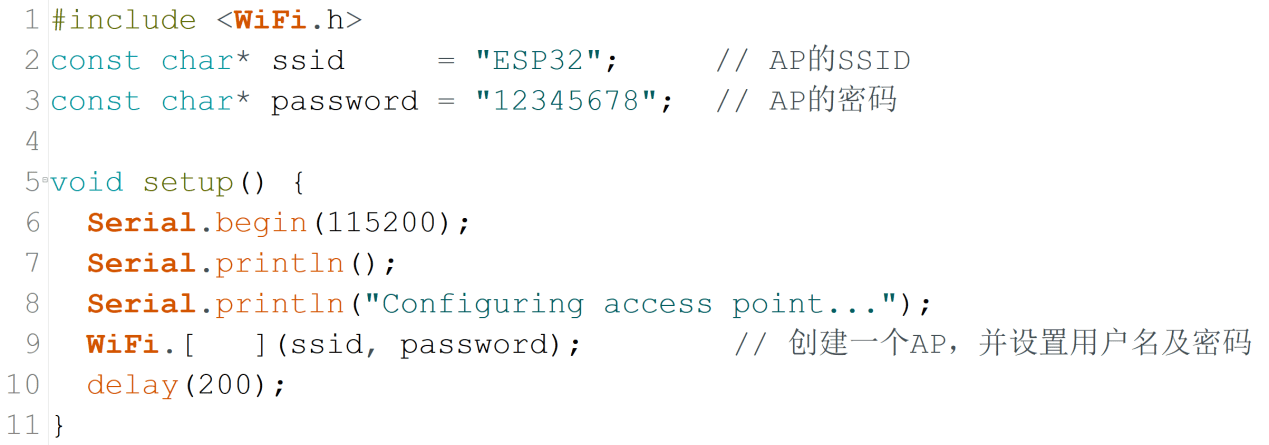
下列程序通过WiFi类库提供的成员函数,将当前ESP32设置为AP,建立WiFi,程序中[ ]所对应的成员函数是?( )
MPU6050姿态传感器获取的原始数据,经过数据融合,获得传感器的姿态角,其中表示传感器上下角度变化和左右角度变化的姿态角分别是?( )
SPI通信中,有关MOSI数据线描述正确的是?( )
客户端发送HTTP请求的方法中,用于向服务器发送索取数据请求的方法是?( )
下列有关SPI通信描述错误的是?( )
在TCP/IP通信中,率先发起通信请求的是 ?( )
下列步进电机结构分类中,当前广泛使用的步进电机属于?( )
PID控制中P控制是指?( )
下列命令中,可以用于查看当前计算机IP配置的命令是?( )
关于I2C串行通信,下列说法不正确的是?( )
I2C串行通信,下列关于SDA引脚说法正确的是?( )
ESP32主控板和OLED1306通过I2C进行数据交互,ESP32主控板和OLED1306分别为?( )
HTML文档中,<head>标签的作用是?( )
在浏览器中,输入如下数据,不能访问到网页的是?( )
IPv6的地址长度是IPv4地址长度的?( )
步进电机类库AccelStepper的成员函数中,用于设定梯形加减速中恒定转速的成员函数是?( )
I2C串行通信空闲时,下列有关SDA和SCL数据线的电平说法正确的是?( )
MPU6050姿态传感器中,Accelerator传感器单元用于获取?( )
TCP/IP协议四层模型中,与最终用户直接接触的是?( )
有关TCP/IP协议下列说法正确的是?( )
关于步进电机,如下描述正确的是?( )
PID控制器常用的组合有?( )
SPI串行通信一般由如下数据线组成?( )
ESP32主控板提供的WiFi工作模式有?( )
ESP32芯片集成了WiFi和双模蓝牙功能。
最后一个IPv4地址,已于2019年分配完毕。
通常情况下,Web服务的端口号是80。
SPI通信的时钟频率可以在初始化时设定。
步进电机的步距角是每改变一次通电方式,转子所转动的角度。
确定退出考试模式吗?当前作答进度会暂存在本机会话中,下次可继续。
正在处理答卷,请稍候…