1.
SPI通信,下列选项中,关于数据线SS描述正确的是?( )
SPI通信,下列选项中,关于数据线SS描述正确的是?( )
TCP/IP四层模型中,HTTP协议和FTP协议对应的是?( )
I2C串行通信,发送时钟信号对应的数据线是?( )
下列应用选项中,TCP/IP四层模型的传输层中使用UDP协议的是?( )
SPI通信为主从通信,主机向从机发送数据的引脚是?( )
ESP32 for Arduino I2C类库的成员函数中,具有主设备向从设备发送读取数据请求功能的成员函数是?( )
ESP32 for Arduino,HTTP类库成员函数中,客户端向服务器端发送索取数据请求,该功能所对应的方法是?( )
HTML文档结构由两部分组成,除了头部外,还有?( )
I2C串行通信,当传输数据时,串行数据线SDA的电平状态是?( )
关于教材示例所选定的24BJY48步进电机,该步进电机转动一圈所需的脉冲数是?( )
下列所示HTML标签中,用于标识按钮的标签是?( )
ESP32 for Arduino I2C类库的成员函数beginTransmission(val)中,关于参数val下列描述正确的是?( )
24BJY48步进电机的转动控制,使用0/1表示电源的关闭和导通,当步进电机以四相单四拍的通电方式工作时,下列选项中,正确的控制参数序列是?( )
一台拥有IP地址的主机,通过“IP地址+端口号”来提供多种服务,超文本传输协议(HTTP)所对应的端口是?( )
使用ESP32 for Arduino WiFi类库创建接入点,对应的成员函数是?( )
PID控制器中,产生稳态误差的控制器是?( )
ESP32 主控板通过I2C通信向外设模块发送数据,外设模块的地址为0x3A,外设寄存器地址为0x3B,写入的数据为0x3C,部分程序如下,下列选项中,程序正确的是?( )
下列选项中,为全双工通信方式的是?( )
使用码盘光电模块控制左右两个直流马达转动一致,leftSum为左侧码盘光电模块的返回值,rightSum为右侧码盘光电模块的返回值,p为比例系数,leftPWM为左侧直流马达的PWM值,采用比例控制,通常情况下,下列选项中正确的是?( )
TCP/IP四层模型,下列选项中,传输层使用到的协议是?( )
下列选项中,关于IPv4地址正确的有?( )
MPU6050姿态传感器返回的原始数据有?( )
ESP32 for Arduino SPI类库的成员函数setBitOrder(val),下列选项中,描述正确的是?( )
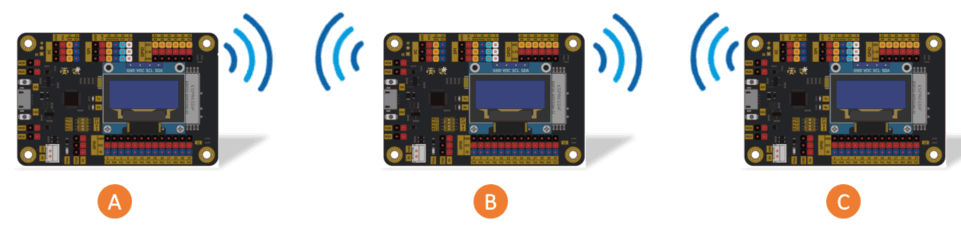
如下图所示,ESP32主控板A和C通过WIFI连接到主控板B,工作于STA模式的主控板是?( )
步进电机类库AccelStepper的成员函数中,用于控制步进电机梯形加减速运动的成员函数有?( )
在Windows命令行窗口,运行ipconfig命令,可查看当前计算机的IP配置。( )
IPV6的地址长度是128位,有8个字段,每个字段用“.”隔开。( )
通常情况下,步进电机采用开环控制。( )
I2C是半双工通信,同一时刻主从设备之间只能单向发送或接收数据。( )
HTTP协议在网络层使用TCP协议,用以保证数据的可靠传输。( )
确定退出考试模式吗?当前作答进度会暂存在本机会话中,下次可继续。
正在处理答卷,请稍候…