1.
SPI通信中,用于从机选择的数据线为()
SPI通信中,用于从机选择的数据线为()
IPV4 和IPV6的地址长度的位数分别是()
TCP/IP协议四层模型中,最底层的是()
ESP32 for Arduino的I2C类库的下列成员函数中,requestFrom()成员函数的功能是 ()
PID控制可以根据需要,进行多种组合,其中必须包含的控制是()
在TCP/IP通信中,通过IP地址+端口来区分不同的服务,通常端口80对应的服务是()
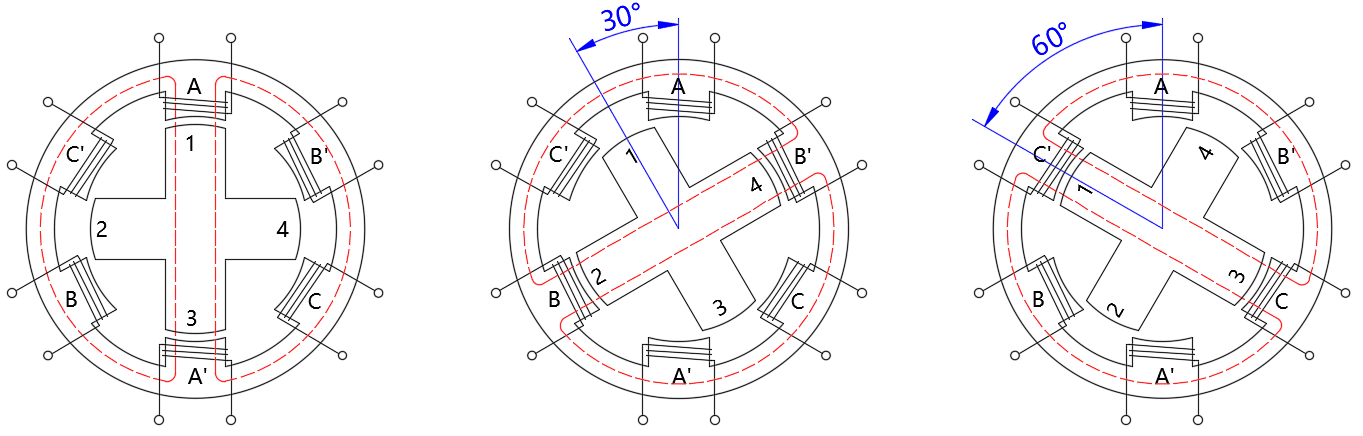
下图是三相反应式步进电机工作示意图,按照从左到右的图示,对应的通电方式是( )
关于MPU6050姿态传感器获取的角速度原始数据,下列说法正确的是()
ESP32 for Arduino的I2C类库的下列成员函数中,用于将从设备地址加入到发送数据队列的成员函数是 ()
下列命令中,用于显示当前计算机的网络连接信息的命令是()
MPU6050姿态传感器角速度传感器单元可以设置如下不同的量程,其中测量精度最低的量程是()
关于I2C串行通信SDA和SCL的电路连接,下列说法正确的是()
ESP32 for Arduino 提供的WiFi类库的成员函数WiFi.begin()的功能是( )
I2C总线上的器件有主设备和从设备之分,通信时,负责启动和终止数据传送的是()
HTML文档中,<html>标签的作用是( )
近日,华为公司发布了面向AI时代的基于微内核的全场景分布式OS,其名称为?
下列步进电机结构分类中,当前广泛使用的步进电机属于()
MPU6050姿态传感器获取的原始数据,经过数据融合,获得传感器的姿态角,下列选项中,不属于姿态角的是( )
MPU6050姿态传感器中,用于获取角速度原始数据的传感器单元分别是()
在TCP/IP通信中,率先发起通信请求的是 ()
在浏览器中,输入如下数据,可以访问到网页的是()
以下属于串行通信的有()
关于步进电机,以下说法中不正确的有()
ESP32主控板所支持的组网模式有()
关于I2C通信,下面说法正确的是()
SPI是串行全双工通信。
SPI通信由主设备和从设备组成,每个从设备有一个唯一的地址。
可以采用细分控制器设定步进电机每个脉冲的转动角度。
TCP/IP协议是指TCP协议和IP协议。
Web服务采用的是发布/订阅模式。
确定退出考试模式吗?当前作答进度会暂存在本机会话中,下次可继续。
正在处理答卷,请稍候…