1.
关于Python列表的索引,下列描述正确的是?( )
关于Python列表的索引,下列描述正确的是?( )
在OpenCV中,用于将图像保存到文件的函数是?( )
Python程序中,打开文件时,模式“w”的含义是?( )
二维NumPy数组a初始化语句如下,下列选项中描述错误的是?( )
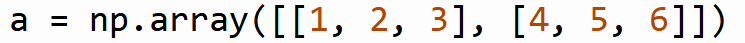
Python程序如下,该段程序执行后,变量a的结果是?( )
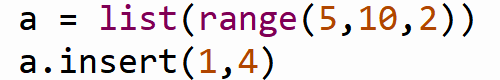
下列选项中,用于设置RDK X3 引脚工作模式的函数是?( )
OpenCV部分程序如下,图像“image.jpg”为1080x1920分辨率的彩色图像,下列说法正确的是?( )
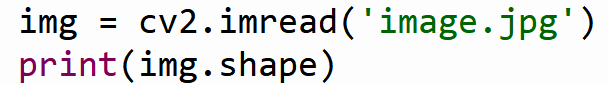
OpenCV提供了多种滤波器,下列选项中,均值滤波所对应的实现函数是?( )
下列选项中,用于创建ROS2功能包的命令是?( )
下列选项中,用于编译工作空间下所有功能包的命令是?( )
下列选项中,设置RDK X3 引脚编码与引脚物理序号一致的函数是?( )
Python程序如下,该段程序执行后,变量b的结果是?( )

下列选项中,采用请求/响应通信模式进行信息传递的是?( )
下列选项中,可查看当前目录下所有文件(包括隐藏文件)详细信息的命令是?( )
下列选项中,关于ROS2 Python接口库rclpy的rclpy.spin()函数功能描述正确的是?( )
关于管道符 ‘|’ 的作用,下列说法正确的是?( )
NumPy数组arr初始化语句如下,下列选项中描述正确的是?( )
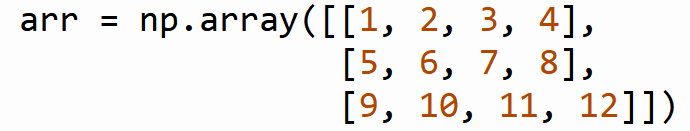
下列所示Linux命令中,具有移动或重命名文件和目录功能的是?( )
要遍历字典d的键和值,下列选项中正确的是?( )
下列选项中,用于在Linux系统间建立安全远程连接的命令是?( )
下列选项中,描述正确的有?( )
下列选项中,属于字典的方法有?( )
关于Python集合的特性,下列选项中描述正确的有?( )
下列选项中,用于Ubuntu系统软件包管理的命令有?( )
使用ros2 pkg create命令建立功能包时,设置功能包编程语言的参数有?( )
Canny边缘检测一般用于识别图像中的圆和直线。( )
RDK X3 Hobot.GPIO支持2个PWM通道。( )
ROS并不是一个真正的操作系统,而是安装在现有操作系统上的软件库和工具集。( )
列表和元组的区别仅在于括号不同,功能完全一致。( )
Linux的pwd命令用于显示当前工作目录的完整路径。( )
确定退出考试模式吗?当前作答进度会暂存在本机会话中,下次可继续。
正在处理答卷,请稍候…