1.
ESP32 for Arduino I2C类库的成员函数beginTransmissio()中,下列描述正确的是?
ESP32 for Arduino I2C类库的成员函数beginTransmissio()中,下列描述正确的是?
I2C串行通信有两根数据线,用于发送数据信号的是?
一台拥有IP地址的主机,通过“IP地址+端口号”来提供多种服务,通常web服务所对应的端口是?
2022年底,OpenAI发布了新一代聊天机器人模型,推动人工智能应用达到一个新的高度,该模型的名称是?
I2C串行通信,当总线空闲时,串行数据线的电平为?
ESP32 主控板与一个I2C接口的外设模块进行通信,模块的地址为0x3C,现欲向外设模块地址为0x2C的寄存器地址写入数据0xFF。部分程序如下,程序中A/B/C
下列选项中,用于检测网络环境下,设备之间是否连通的命令是?
关于步进电机,以下说法中不正确的是?
ESP32 for Arduino 提供的WiFi类库的成员函数中,用于设定为STA模式的成员函数是?
步进电机类库AccelStepper的成员函数中,用于设定恒速转动时转动速度的成员函数是?
HTTP请求报文头部的结束符是?
ESP32 for Arduino SPI类库的下列成员函数中,用于设置数据传送方式的成员函数是?
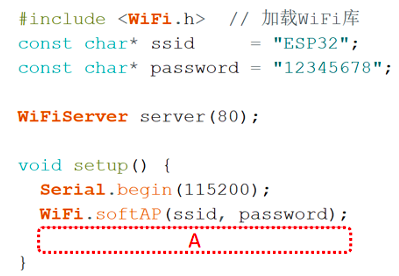
ESP32 for Arduino,下列程序是ESP32主控板以AP模式,创建Web服务器的部分程序,程序中方框所对应的程序是?
ESP32 for Arduino I2C类库的下列成员函数中,用于主设备向从设备发送读取数据请求的成员函数是?
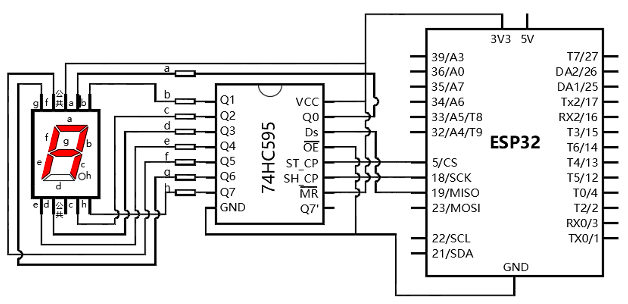
共阳数码管和74HC595芯片连接如下图所示,数码管显示字符为“A”,下列选项中正确的程序是?
浏览网页,使用传输层的协议是?
日常邮件发送,该操作对应TCP/IP四层模型中的?
SPI通信,主机向从机发送数据的数据线是?
ESP32主控板通过网络连接到路由器,该主控板的工作模式是?
MPU6050姿态传感器的角速度传感器单元可以设置如下不同的量程,其中测量精度最高的量程是?
HTML文档结构主要包含有?
使用本地计算机进行网页浏览时,下列说法正确的有?
下列选项中,能实现双工串行通信的有?
MPU6050姿态传感器,主要包含的功能单元有?
下列选项中,属于正确的IPv4地址的有?
ESP32仅提供了WiFi一种无线通信方式。
IPv6地址长度为128位。
HTTP请求GET方法的功能是客户端向服务器端发送索取数据请求。
SPI串行通信,主设备发送数据的同时,同步从从设备接收数据。
采用I2C串行通信的从设备,都有一个唯一的地址。
确定退出考试模式吗?当前作答进度会暂存在本机会话中,下次可继续。
正在处理答卷,请稍候…